 TechIDaily
Loading TechIDaily…
Loading TechIDaily…
Sandflow / Industrial
Hosted on Hugging Face · Runtime not tested
Categories aid discovery; they are not runtime certifications.
Download the complete package with its dependencies.
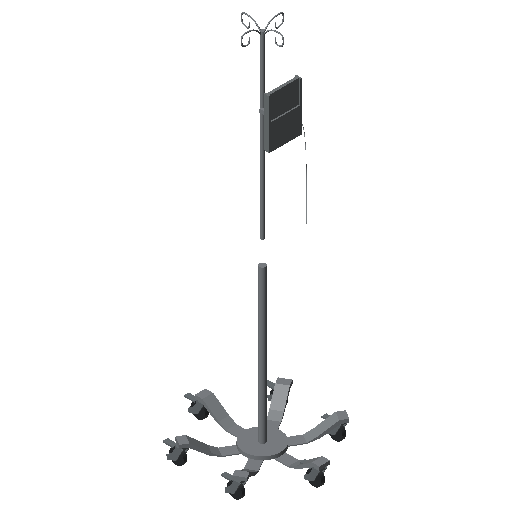
Browse package on HF ↗Parametric Python program with 12 kinematic joints (UsdPhysics). Constructed for autonomous simulation and LLM synthesis.
import sand3d as s3d


def infusion_stand():
    root = s3d.at(stand(), x=14, y=3, z=42)
    a = s3d.at(caster_four(), x=-248, y=-186.5, z=18)
    b = s3d.at(caster_six(), x=15, y=268.5, z=18)
    c = s3d.at(caster_two(), x=277.5, y=-185.5, z=15)
    d = s3d.at(caster_five(), x=-248, y=117, z=20)
    e = s3d.at(caster_one(), x=278, y=117, z=17)
    f = s3d.at(caster_three(), x=15, y=-337.5, z=18)
    s3d.joint(&class="tok-comment">#39;joint_carriage_04_joint_00class="tok-string">', a, on=s3d.local(root, x=-262, y=-151, z=74), kind='continuousclass="tok-string">', axis='+Z')
    s3d.joint(&class="tok-comment">#39;joint_carriage_06_joint_00class="tok-string">', b, on=s3d.local(root, x=1, y=304, z=74), kind='continuousclass="tok-string">', axis='+Z')
    s3d.joint(&class="tok-comment">#39;joint_carriage_02_joint_00class="tok-string">', c, on=s3d.local(root, x=264, y=-151, z=74), kind='continuousclass="tok-string">', axis='+Z')
    s3d.joint(&class="tok-comment">#39;joint_carriage_05_joint_00class="tok-string">', d, on=s3d.local(root, x=-262, y=152, z=74), kind='continuousclass="tok-string">', axis='+Z')
    s3d.joint(&class="tok-comment">#39;joint_carriage_01_joint_00class="tok-string">', e, on=s3d.local(root, x=264, y=152, z=74), kind='continuousclass="tok-string">', axis='+Z')
    s3d.joint(&class="tok-comment">#39;joint_carriage_03_joint_00class="tok-string">', f, on=s3d.local(root, x=1, y=-303, z=74), kind='continuousclass="tok-string">', axis='+Z')
    return s3d.assembly(&class="tok-comment">#39;infusion_stand', root, a,b,c,d,e,f)


def stand(lower_d=32, lower_h=814, upper_d=18, upper_z=936, upper_h=940, foot_w=56, foot_r=325, foot_h=80, plate_w=169, plate_h=256, plate_d=14, plate_x=-39, plate_y=67, plate_z=1384, hook_r=52):
    sleeve=s3d.cylinder(&class="tok-comment">#39;sleeve',d=lower_d,h=lower_h)
    shaft=s3d.at(s3d.cylinder(&class="tok-comment">#39;shaft',d=upper_d,h=upper_h),z=upper_z)
    hub=s3d.cylinder(&class="tok-comment">#39;hub',d=lower_d*6,h=upper_d)
    feet=[]
    for i in range(6):
        foot=radial_foot(w=foot_w,r=foot_r,h=foot_h,t=upper_d)
        feet.append(s3d.at(s3d.group(&class="tok-comment">#39;foot',foot),rz=i*60))
    panel=s3d.at(s3d.box(&class="tok-comment">#39;panel',w=plate_w,d=plate_d,h=plate_h),x=plate_x,y=plate_y,z=plate_z)
    rim=s3d.box(&class="tok-comment">#39;border',w=plate_w,d=plate_d*2,h=plate_h)
    rim=s3d.pocket(rim,s3d.rect(w=plate_w-plate_d,d=plate_h-plate_d),depth=plate_d*2,on=s3d.bbox(rim,&class="tok-comment">#39;+Y').move(y=plate_h/2))
    rim=s3d.at(rim,x=plate_x,y=plate_y,z=plate_z)
    panel=s3d.join(panel,rim)
    supports=s3d.at(s3d.box(&class="tok-comment">#39;support',w=lower_d,d=plate_y,h=upper_d),y=plate_y/2,z=plate_z+plate_h/2)
    hooks=[]
    for i in range(4):
        hook=crown_hook(r=hook_r,t=upper_d/3,h=upper_z+upper_h)
        hooks.append(s3d.at(hook,rz=i*90))
    tube=s3d.wire(&class="tok-comment">#39;infusion_line',path=s3d.spline([(plate_x-plate_w/2,plate_y,plate_z+plate_h/3),(plate_x-plate_w/2-plate_d,plate_y+plate_d,plate_z),(plate_x-plate_w/2,plate_y+plate_d*3,upper_z)]),d=upper_d/9)
    s3d.material([sleeve,shaft,hub,feet,supports,hooks],&class="tok-comment">#39;chromeclass="tok-string">',color='#b8bec3')
    s3d.material(panel,&class="tok-comment">#39;plasticclass="tok-string">',color='#a6adb0')
    s3d.material(tube,&class="tok-comment">#39;plasticclass="tok-string">',color='#d5dce0')
    return s3d.group(&class="tok-comment">#39;stand',sleeve,shaft,hub,feet,panel,supports,hooks,tube)


def radial_foot(w,r,h,t):
    profile=s3d.poly([(0,0),(r/2,0),(r*0.62,h/4),(r*0.88,h),(r,h),(r,h-t),(r*0.9,h-t),(r*0.65,h/4-t/2),(r/2,-t/4),(0,-t/4)])
    foot=s3d.extrude(&class="tok-comment">#39;radial_foot',profile,h=w)
    return s3d.at(foot,x=-w/2,rx=90,rz=90)


def crown_hook(r,t,h):
    path=s3d.spline([(0,0,h-r/2),(0,r/3,h),(0,r,h+r/2),(0,r*2,h+r/2),(0,r*2,h-r/3),(0,r*1.4,h-r/2),(0,r*1.3,h)])
    return s3d.wire(&class="tok-comment">#39;crown_hook',path=path,d=t)


def caster_four(w=32,d=111,h=77):
    solid = fork(w=w,d=d,h=h)
    wheel = s3d.at(wheel_four(),x=0.5,y=13,z=-18)
    s3d.joint(&class="tok-comment">#39;joint_wheel_04_joint_00class="tok-string">',wheel,on=s3d.local(solid,x=0,y=13,z=20),kind='continuousclass="tok-string">',axis='-X')
    return s3d.group(&class="tok-comment">#39;caster_four',solid,wheel)


def fork(w,d,h):
    cheek=s3d.extrude(&class="tok-comment">#39;fork_cheek',s3d.poly([(-d/5,0),(d/5,h/5),(d/2,h),(d/5,h),(0,h/2),(-d/4,h/4)]),h=w/6)
    cheek=s3d.at(cheek,x=w/2,rx=90,rz=90)
    twin=s3d.transform(s3d.copy(cheek),mirror=&class="tok-comment">#39;x')
    cap=s3d.at(s3d.box(&class="tok-comment">#39;fork_cap',w=w,d=d/3,h=h/6),y=d/4,z=h-h/6)
    brake=s3d.at(s3d.box(&class="tok-comment">#39;brake',w=w*0.8,d=d/2,h=h/12),y=-d/4,z=h*0.7)
    solid=s3d.join(cheek,twin,cap,brake)
    s3d.material(solid,&class="tok-comment">#39;aluminiumclass="tok-string">',color='#9ba4a9')
    return solid


def wheel_four(w=19,d=77,h=77):
    solid=wheel_solid(w=w,d=d)
    return s3d.group(&class="tok-comment">#39;wheel_four',solid)


def wheel_solid(w,d):
    solid=s3d.cylinder(&class="tok-comment">#39;tire',d=d,h=w)
    solid=s3d.at(solid,x=-w/2,z=d/2,ry=90)
    s3d.material(solid,&class="tok-comment">#39;rubberclass="tok-string">',color='#45494c')
    return solid


def caster_six(w=32,d=111,h=77):
    solid=fork(w=w,d=d,h=h)
    wheel=s3d.at(wheel_six(),y=13.5,z=-18)
    s3d.joint(&class="tok-comment">#39;joint_wheel_06_joint_00class="tok-string">',wheel,on=s3d.local(solid,x=0,y=13,z=20),kind='continuousclass="tok-string">',axis='-X')
    return s3d.group(&class="tok-comment">#39;caster_six',solid,wheel)


def wheel_six(w=20,d=78,h=77):
    return s3d.group(&class="tok-comment">#39;wheel_six',wheel_solid(w=w,d=d))


def caster_two(w=33,d=113,h=80):
    solid=fork(w=w,d=d,h=h)
    wheel=s3d.at(wheel_two(),y=12,z=-15)
    s3d.joint(&class="tok-comment">#39;joint_wheel_02_joint_00class="tok-string">',wheel,on=s3d.local(solid,x=0,y=12,z=23),kind='continuousclass="tok-string">',axis='-X')
    return s3d.group(&class="tok-comment">#39;caster_two',solid,wheel)


def wheel_two(w=19,d=77,h=77):
    return s3d.group(&class="tok-comment">#39;wheel_two',wheel_solid(w=w,d=d))


def caster_five(w=32,d=110,h=75):
    solid=fork(w=w,d=d,h=h)
    wheel=s3d.at(wheel_five(),x=0.5,y=13,z=-20)
    s3d.joint(&class="tok-comment">#39;joint_wheel_05_joint_00class="tok-string">',wheel,on=s3d.local(solid,x=0,y=13,z=19),kind='continuousclass="tok-string">',axis='-X')
    return s3d.group(&class="tok-comment">#39;caster_five',solid,wheel)


def wheel_five(w=19,d=78,h=77):
    return s3d.group(&class="tok-comment">#39;wheel_five',wheel_solid(w=w,d=d))


def caster_one(w=32,d=110,h=78):
    solid=fork(w=w,d=d,h=h)
    wheel=s3d.at(wheel_one(),y=13,z=-17)
    s3d.joint(&class="tok-comment">#39;joint_wheel_01_joint_00class="tok-string">',wheel,on=s3d.local(solid,x=0,y=13,z=21),kind='continuousclass="tok-string">',axis='-X')
    return s3d.group(&class="tok-comment">#39;caster_one',solid,wheel)


def wheel_one(w=18,d=78,h=77):
    return s3d.group(&class="tok-comment">#39;wheel_one',wheel_solid(w=w,d=d))


def caster_three(w=32,d=111,h=75):
    solid=fork(w=w,d=d,h=h)
    wheel=s3d.at(wheel_three(),y=13,z=-17)
    s3d.joint(&class="tok-comment">#39;joint_wheel_03_joint_00class="tok-string">',wheel,on=s3d.local(solid,x=0,y=13,z=20),kind='continuousclass="tok-string">',axis='-X')
    return s3d.group(&class="tok-comment">#39;caster_three',solid,wheel)


def wheel_three(w=18,d=77,h=77):
    return s3d.group(&class="tok-comment">#39;wheel_three',wheel_solid(w=w,d=d))
🚀 Sand3D Modeling Engine: Open Interactive Sand3D Explorer Space ↗
Sandflow (Sand3D: 3D-as-Code Ecosystem)
Hosted on Hugging Face: SZFSPC/techidaily-resourcesba1baf9d89ddf57433d7c47cb461f6d8883067a1
Revision: ba1baf9d89ddf57433d7c47cb461f6d8883067a1
licenseSHA-256:
commercialPermittedSHA-256:
notesSHA-256:
