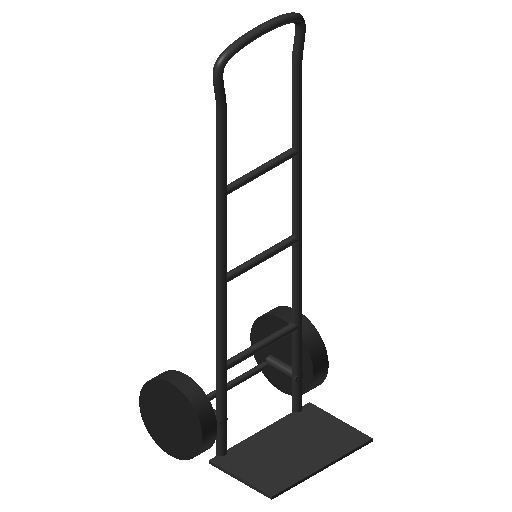
import sand3d as s3d


def hand_truck():
    frame = hand_truck_frame()
    left = hand_truck_wheel()
    right = hand_truck_wheel()
    lf = s3d.local(frame, x=-220, y=-100, z=125)
    left = s3d.at(left, on=lf)
    s3d.joint(class="tok-string">"left_wheel_joint", left, lf, kind=class="tok-string">"continuous", axis=class="tok-string">"-X")
    rf = s3d.local(frame, x=220, y=-100, z=125)
    right = s3d.at(right, on=rf)
    s3d.joint(class="tok-string">"right_wheel_joint", right, rf, kind=class="tok-string">"continuous", axis=class="tok-string">"-X")
    return s3d.assembly(class="tok-string">"hand_truck", frame, left, right)


def hand_truck_frame():
    plate = s3d.at(s3d.extrude(class="tok-string">"frame_visual", s3d.rect(400, 250), 10, both=True), y=125, z=5)
    rails = s3d.at(s3d.extrude(class="tok-string">"rail_l", s3d.circle(30), 1200), x=-150)
    rail_r = s3d.at(s3d.extrude(class="tok-string">"rail_r", s3d.circle(30), 1200), x=150)
    bars = [
        s3d.at(
            s3d.extrude(
                class="tok-string">"crossbar", s3d.circle(25), 300, both=True, on=s3d.Frame((0, 0, z), (1, 0, 0))
            )
        )
        for z in (300, 600, 900)
    ]
    supports = [
        s3d.at(s3d.extrude(class="tok-string">"support", s3d.circle(30), 120, on=s3d.Frame((x, 10, 125), (0, -1, 0))))
        for x in (-150, 150)
    ]
    axle = s3d.at(
        s3d.extrude(class="tok-string">"axle", s3d.circle(20), 250, both=True, on=s3d.Frame((0, -100, 125), (1, 0, 0)))
    )
    handrail = s3d.wire(
        class="tok-string">"handrail",
        s3d.spline([(-150, 0, 1200), (-150, 0, 1350), (150, 0, 1350), (150, 0, 1200)]),
        30,
    )
    s3d.join(plate, rails, rail_r, bars, supports, axle, handrail)
    s3d.material(plate, class="tok-string">"steel", color=class="tok-string">"class="tok-comment">#555555")
    return s3d.group(class="tok-string">"frame", plate)


def hand_truck_wheel():
    wheel = s3d.extrude(class="tok-string">"wheel_visual", s3d.circle(250), 60, both=True)
    wheel = s3d.at(wheel, ry=90)
    s3d.material(wheel, class="tok-string">"rubber", color=class="tok-string">"class="tok-comment">#444444")
    return s3d.group(class="tok-string">"wheel", wheel)
 TechIDaily